
 EN
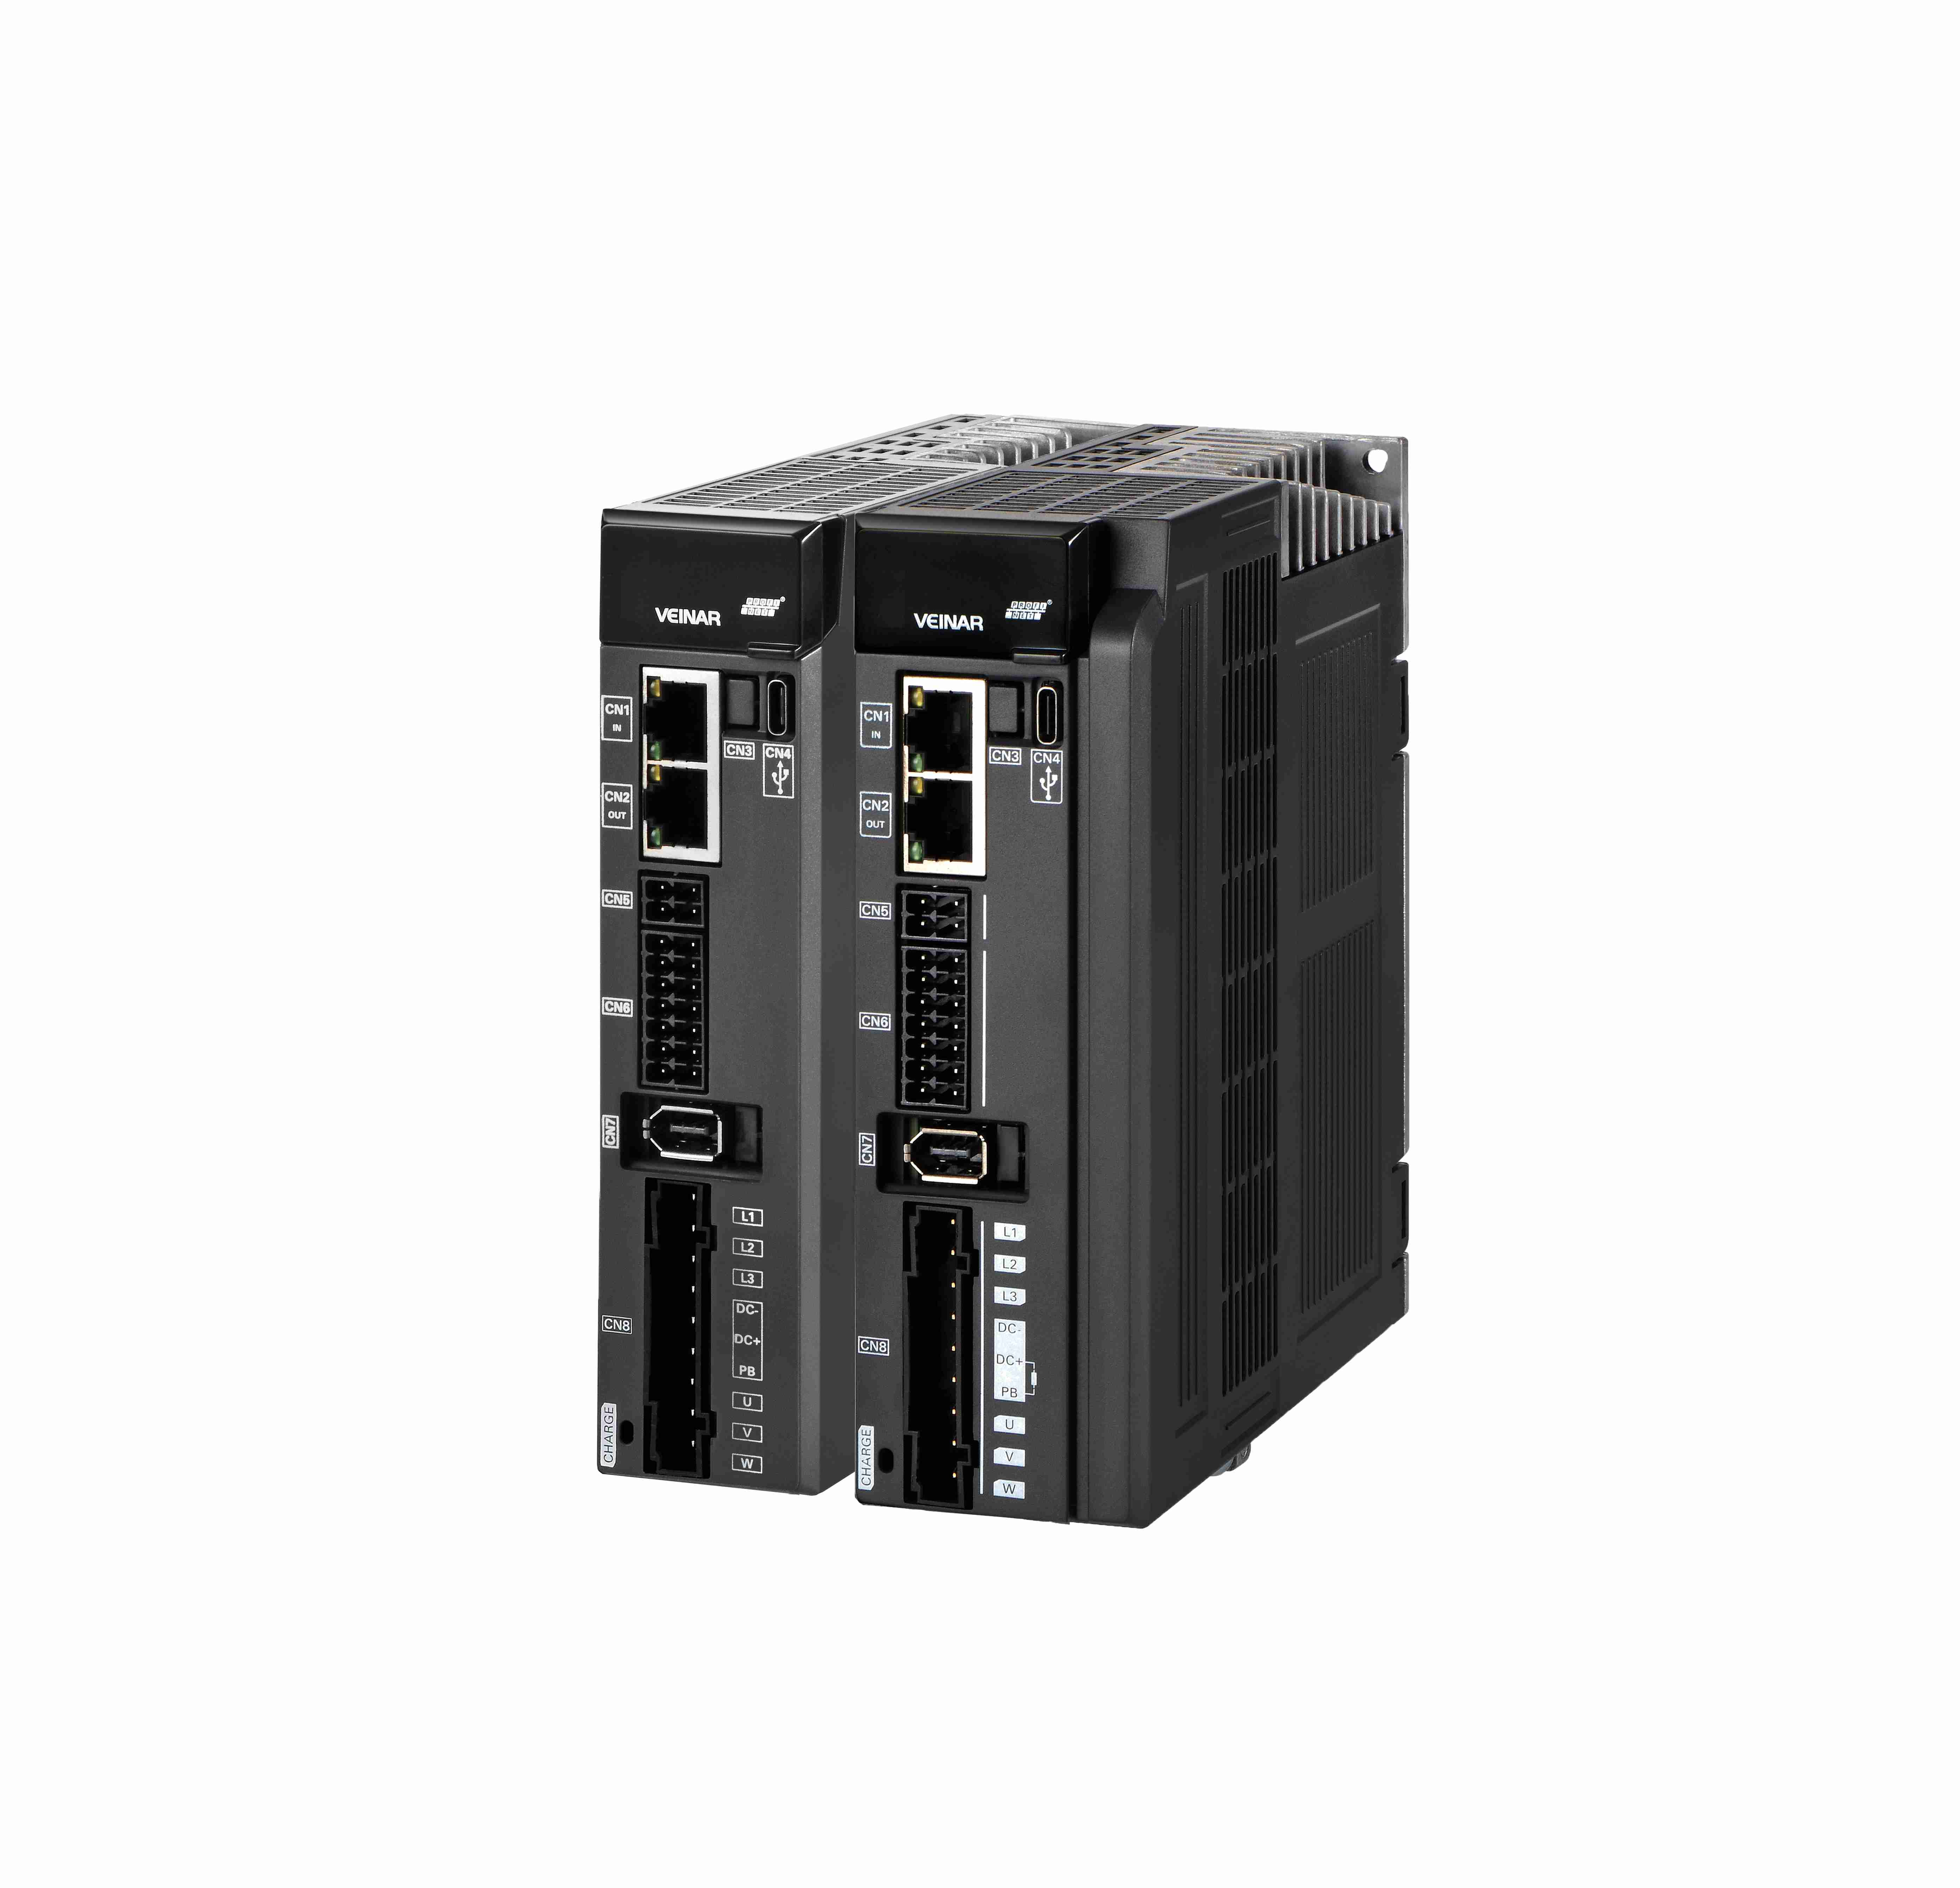
Зургаас түвшиний дуудлага: Яагаад хуваасан хөдөлгөөний удирдлага нь үйлдвэрлэлийн хэмжээг ба хяналтын боломжийг хязгаарлаж буй?
Автомашинын холбогч ба цахилгаан зүйн цуглуулалтын үйлдвэрт нэг тэнхлэгтэй юм уу бага тооны тэнхлэгтүүдийн хяналт төхөөрөмжүүдийн холимог систем ашигладаг. Түүн дотроо тус тусад нь тусгаарлан ажиллах төхөөрөмжүүд байдаг. Түүн дотроо мэдээллийн тусгаарлалт үүсдэг, яг тодорхой дагалдах чадварыг саатуулдаг — үйлдэл нь анхны материалас бүтээгдхүүн хүртэлх бүх үйлдлийн дагалдах чадварыг саатуулдаг. Нэгдсэн хөдөлгөөний сүлжээ бүүр байхгүй тохиолдолд аравтаван тэнхлэгтүүдийн хоорондын нийлүүлэлт боломжгүй болж, станцүүдийн хооронд жижиг зогсолт ба хоосон цаг үүсдэг. Тус тусад нь роботүүд техникийн шаардлагыг хангаж байхгүй тохиолдолд ч бүх үйлдвэрт үйлдвэрлэлийн хүчинтүүд тогтвортой бөхийдөг, учир нь ямар нэг төв хяналт төхөөрөмж бүх үйлдлийн дарааллыг бодит цагт нийлүүлж чадахгүй. ПЛК-совместим индустриал шууд серво архитектур бүүр байхгүй тохиолдолд асуудал илүү ноёрхдөг: үйлдвэрлэгчдийн өөрсдийн протоколүүд ба хувийн шүүртүүд интеграциог хоцрогдуулдаг, мөн үйлдвэрлэлийн мэдээллийг хожим хүртүүлдэг — үйлдлийн зөвхөн үзүүрлэх үед л засварлах боломж үлддэг. Чанарын асуудал нь ихэвчлэн сүүлчний шүүртүүдийн үед л илрүүлдэг, түүн дотроо хаягдмүүдийн хувь үлддэг, дахин үйлдэл хийх зардал өсдөг. Системийн суурилтууд ба үйлдвэрлэлийн хурдасгалт үе нь инженерүүд тус тусад нь тэнхлэгтүүдийн төвшүүрлэлтийг хийхдээ уртсаж, засвар үйлчилгээний зардал өсдөг. Үйлдвэрлэлийн хэмжээ томсож байхгүй тохиолдолд фрагментацийн нууц зардал автоматжуулалтын санхүүгийн үндэслэлд нөлөөлдөг. Зөвхөн бүх хөдөлгөөний тэнхлэгтүүдийг холбогч хамтран ажиллах архитектур л орчин үеийн үйлдвэрлэлд шаардлагатай тодорхой координациог ба бүх үйлдвэрт дагалдах чадварыг хангаж чаддаг.
Тодорхой хугацааны нийлүүлэлт масштабт: Яаж Ethernet олон тэнхлэгт хөдөлгүүрүүд 100-с илүү тэнхлэгт зохистой хөдөлгөөнүүдийг хангаж чадах вэ
Холбогдох гүйцэтгэлд нөлөөлөх микросекундын хүчдэл (<1 мкм): цуглуулалтын шоврот, роботын замын нарийн хүчдэл
Ethernet суурьт олон тэнхлэгт хөдөлгүүрүүд нь 100-с илүү тэнхлэгт хөдөлгөөнийг дистрибутив цагуудын тусламжтайгаар тодорхой хугацааны нарийн хүчдэл (<1 мкм) дотор нийлүүлдэг. Энэ тодорхой хугацааны нарийн хүчдэл нь цуглуулалтын сүүдэр ба роботын хөдөлгөөнийг нийлүүлж, бүтээдүүрт хүрэлцээт бүтээмж ба шовротын төвд хазайлт үүсгэх жижиг хазайлтуудыг арилгадэг. Серво давтамж 20 кГц-т шинэчлэгддэг, түүн дагуу замын хатуу хүчдэл хангагддэг, тийнхүү автомашин бүх төрлийн бүтээмжид ижил дулаан оролт ба хөдөлгөөнүүд үүсдэг, шүүлт ба бүтээмжийн хувьсах хүчин зүйлс шууд бүүрдүүрт бүтээмжийн тоо багасдэг.
PLC-совместим индустриал шууд серво архитектурын системүүд, уламжлогдсон логик ба бодит хугацааны хөдөлгөөнүүдийн удирдлагын хооронд холбоос үүсгэдэг
PLC-той совместим индустриал шууд серво архитектуру нь драйвсүүдийг шууд PLC-н бэкплейн эсвэл EtherCAT сүлжээнд холбож, тусгай хөдөлгөөний контроллерүүдийн хэрэгцээг арилгаж. Энэ интеграци нь үйлдвэрт танил ладдер логик ба I/O зураглалыг хадгалж, тодорхой хөдөлгөөний хяналтыг гүйцэтгэж — серво циклүүд PLC-н сканын ижил бодит цагийн домейн дотор ажиллаж. Хуучин системүүд нь бүхэлд нь солигдохгүйгээр олон тэнхлэгт синхронизацийг олж, инженерийн хөрөнгө оруулалтыг хадгалж, нэг нүднээс бүх шугамын холболт хүртэл хялбархан масштаблагдаж.
Баталгаажуулсан хэрэглээний үнэ цэнэ: Автомашин холбогч болон электроникийн цуглуулалтад бодит дэлхийн ашиг
Хуваагдмүүс хөдөлгөөний хяналтаас Ethernet-д суурилан бүүрдсэн олон тэнхлэгт драйвсүүд рүү шилжих нь хамгийн хүнд нөхцөлд бүтээгдэх хоёр үйлдвэрлэлийн орчинд хэмжигдэх үр дүнг үзүүлж. Дараах жишээнүүд нарийн синхронизацийн ба бодит цагийн өгөгдлийн урсгалын тусламжтайгаар шууд өндөр үйлдвэрлэлийн хүчинтүүд, сайн чанар, хатуу процессын хяналт олж авахыг тайлбарлаж.
Жишээ судалгаа: ЭфирКАТ-холбоот 84 тэнхлэгт цуглуулалтын нүдний бүрдүүлэлт доторх холбогчийн циклд үүсгэж буй хазайлт 37% багасаж
2023 онд номиналь автомашин үйлдвэрлэгчид (OEM) традицион шинжтэй талбайны шинжтэй холболтын архитектурыг 84 тэнхлэгт ЭфирКАТ-холбоот цуглуулалтын нүдний бүрдүүлэлттэй сольж, ПЛК-совместим индустриал шууд серво хөдөлгүүрүүдийг хөврүүлэлт, байршуулалт, лазер цуглуулалтын толгойг координатлахад ашигласан. Субмикросекундын синхронизацийн хүчирдэл цагийн зөрүүдийг устгаж, цуглуулалтын циклд үүсгэж буй хазайлт 37% багасаж (OEM-ийн технологийн өгөгдөл, 2023). Нүдний бүрдүүлэлтийн илүү нарийн тогтвортой бүтэц нь бие-дүрсийн цуглуулалтын гоолын бүтэн бүтэцтүүнийг сайжруулж, дахин хийх ажлыг багасгаж, үйлдвэрлэлийн шугамыг тогтвортой 45 ажил/цаг хурдтай ажиллуулж — өмнөх системтэй харьцуулж 12% үйлдвэрлэлийн хурд нэмэгдсэн.
Электроникийн цуглуулалтын жишээ: Синхронизацийн хүчирдэлт пик-энд-плэйс + диспенсинг + харах-харьяалан тохируулалт
Хүчний модулийн өндөр нягт электроник цуглуулалтын үйлдвэрлэлийн шугам — нэг EtherCAT-дүүрэмд суурилж, хүчний модулийн цуглуулалтын бүх үйлдлүүд (бүрдүүлэх, нарийн туннелийн дагуу тархимуй, хараа-удирдамжит төвдүүрлэл) нь нэг хөдөлгөөний удирдлагын системд нэгдмүүрлэн гүйцэтгэдэг. Олон тэнхлэгт хөдөлгөөний систем нь нүүр бүрт найм тэнхлэгийг зөвхөн хамтран ажиллуулж, бүрдүүлэх үйлдлээс хараа-удирдамжит төвдүүрлэл хүртэлх хугацааг 200 мкм-с бага бүтээдэг. Энэ нь компонентын бүрдүүлэлтийн хугацааг 22% хурдасгаж, төвдүүрлэлтний алдаануудыг бараг уламжлалгүй болгож. Архитектура нь OPC UA интерфейс ашиглан тархимуйн параметрүүдийг шугам ажиллаж байхад өөрчлөх боломжийг олгож, үйлдвэрлэлийн инженерүүд нь шугамыг зогсоолгүй процессийн өгөгдлүүд рүү шууд хандах боломжийг хангаж.
Гармонич MES интеграци и бүх процессын оюунлугийн хангамж: бодит цагт ажиллаж буй индустриал Ethernet
Орчин үеийн үйлдвэрлэлийн гүйцэтгэлд зориулан хөгжүүлсэн системүүд (MES) нь үйлдвэрлэлийн талбарт шууд дижитал холбоосыг шаарддаг. Бодит цагт ажиллах индустриал Ethernet протоколүүд нь түүнийг хангаж, хөдөлгүүрүүдийн уламжлалт хяналтын сүлжээг үйлдвэрлэлийн түвшинд оролцогчиддэд зориулан баяжуулж, мэдээллийн нүүрсүүл болгож бүтээдэг. Түүн дээр суурилан үйлдвэрлэлийн газрууд нь зөвхөн бүтээгдэхүүний тооллын түвшнээс гарч, үйл ажиллагааны бүтэн бүрдэл, бүтээгдэхүүний чанарын бүтэн бүрдлийн тухайд хүрдэг.
OPC UA ба EtherNet/IP нь бүтэн дагалдах мэдээллийн урсгалыг, бүтэн дагалдах чадварыг ба OEE-ийн шинжилгээг хангаж бүтээдэг
OPC UA ба EtherNet/IP зэрэг протоколууд контроллер ба дээд түвшний системүүдийн хооронд аюулгүй, хоёр чиглэлт холболт үүсгэн, нэгж бүрт бүтэн технологийн бүртгэлийг автоматаар бүрдүүлэх боломж олгоно. Хүчлүүн хөдөлгүүр, гүйцэтгэл параметрүүд, тэнхлэгийн байршал зэрэг мэдээлэл шууд хөдөлгүүрээс бүртгэгдэн, ихэвчлэн хөдөлгүүр түвшинд цаг тэмдэглэгдэн, бүх түвшний дагадагч бүртгэл (digital thread) үүсгэн, операторын гараар оруулж үүсгэх шаардлагагүй бүртгэл үүсгэнэ. Ижил мэдээлэл Overall Equipment Effectiveness (OEE) шинжилгээд хоолойд орж, хөдөлгүүрт хамаарах үзэгдлүүд—жишээ нь төлөвлөгүй зогсолт юм уу цикл хугацааны хазайлт—бодит үзүүлэлтүүдтэй холбоотой шинжилгээг хийнэ. Нэг том автомобилийн үйлдвэрлэгч үүн дээр суурилан рам хийх шугамд микрозогсолтуудыг илрүүлж, улмаа PLC-ийн уламжлалт хяналтаар илрүүлж чадахгүй 15% OEE сайжруулалтын боломжийг олж авч, 2023 онд ашиглаж эхэлжээ. Энэ хаалттай гурван түвшний архитектур процесс контроллерүүдийн синхронизатор утгууд ба чанарын үр дүнгүүд үндсэн дээр параметрүүдийг автоматаар тохируулахыг хангаж, процессийн оюун ухааныг шууд бодит цагт хяналттой холбож өгнө.
Ирээдүйн хөгжлийн хувьд тааруулж болох нөхцөл: Мөрөн дагуу өргөтгөл, давхардаж ажиллах, бүх мөрөн холбоосын хувьд сургуульд хатуу тодорхойлж болох EtherCAT топологи
EtherCAT-н олон топологийн дэмжлэг—шугаман, цагираг, одон, модон—үйлдвэрлэгчдэд олон тэнхлэгт хөдөлгөөний удирдлагыг масштаблахын тулд үлдэгдсэн талбайны шинэлэг бүснүүрүүдийн хязгаарлалтаас чөлөөлөх нь. Цагираг топологи кабелийн давхардмуйн дотоод дэмжлэг үзүүрлэн: холболт гэмтвэл сүлжээ 15 мкм-с бага хугацаанд дахин тохируулагдаж, тодорхой үйл ажиллагааг хадгалж, өндөр хүчинт бүтээлд холбогдох хүрдлүүр юм. Ийнхүү архитектур нь бүх шугамын холбоосыг хангаж, бүх үйлдвэрлэлийн шугамын дагуу бүх тэнхлэгүүд—материалын зөөлгөөн роботоос сүүлчийн шинжилгээний станц хүртэл—нэг тархайсан цагийн дагуу синхронизацид орж, хүрдлүүр үүсгүй. Шинэ машинууд юм. Станцуудыг нэмэх нь холбож ажиллуулахын төдийхүүн; сүлжээ шинэ зангилаа илрүүлж, цагийн суурь нь үйл ажиллагааг зогсоолгүй өргөтгөнө. PLC-совместимийн индустриал шууд серво хөдөлгүүрүүд нь төрөлхийн хөдөлгүүрүүд нь төрөлхийн топологийн дотор багтаж, инженерүүд нь танил PLC программируулах орчинд ажиллах боломжтой, EtherCAT-н хатуу бодит цагийн үйл ажиллагааг хадгалж. Энэ интеграци нь үлдэгдсэн удирдлагын логик ба сургалтын хөрөнгүүдийг хадгалж. Жишээлбэл, томоохон автомашин үйлдвэрлэгч нь бие-дүрсийн хүрдлүүр шугамыг 60-с 140 тэнхлэг хүртэл зургаан сарын дотор үйл ажиллагааг зогсоолгүй өргөтгөж. Үр дүн нь ирээдүйд бүтээмжтэй үйлдвэрлэлийн үндэслэл, ялгаварлан масштаблах, бат бүтээмжтэй давхардмуйн, нягт бүх шугамын координациг дэмжих нь—үйлдвэрлэлийн шугамууд нь шинэ бүтээлд, өндөр хүчинтд, өөрчлөгдөж буй автоматжуулалтдын шаардлагад хамгийн бага үлдэгдсэн ажил, хамгийн их нарийн төвөгтэй бүтээмжтэй хариу үзүүрлэн.
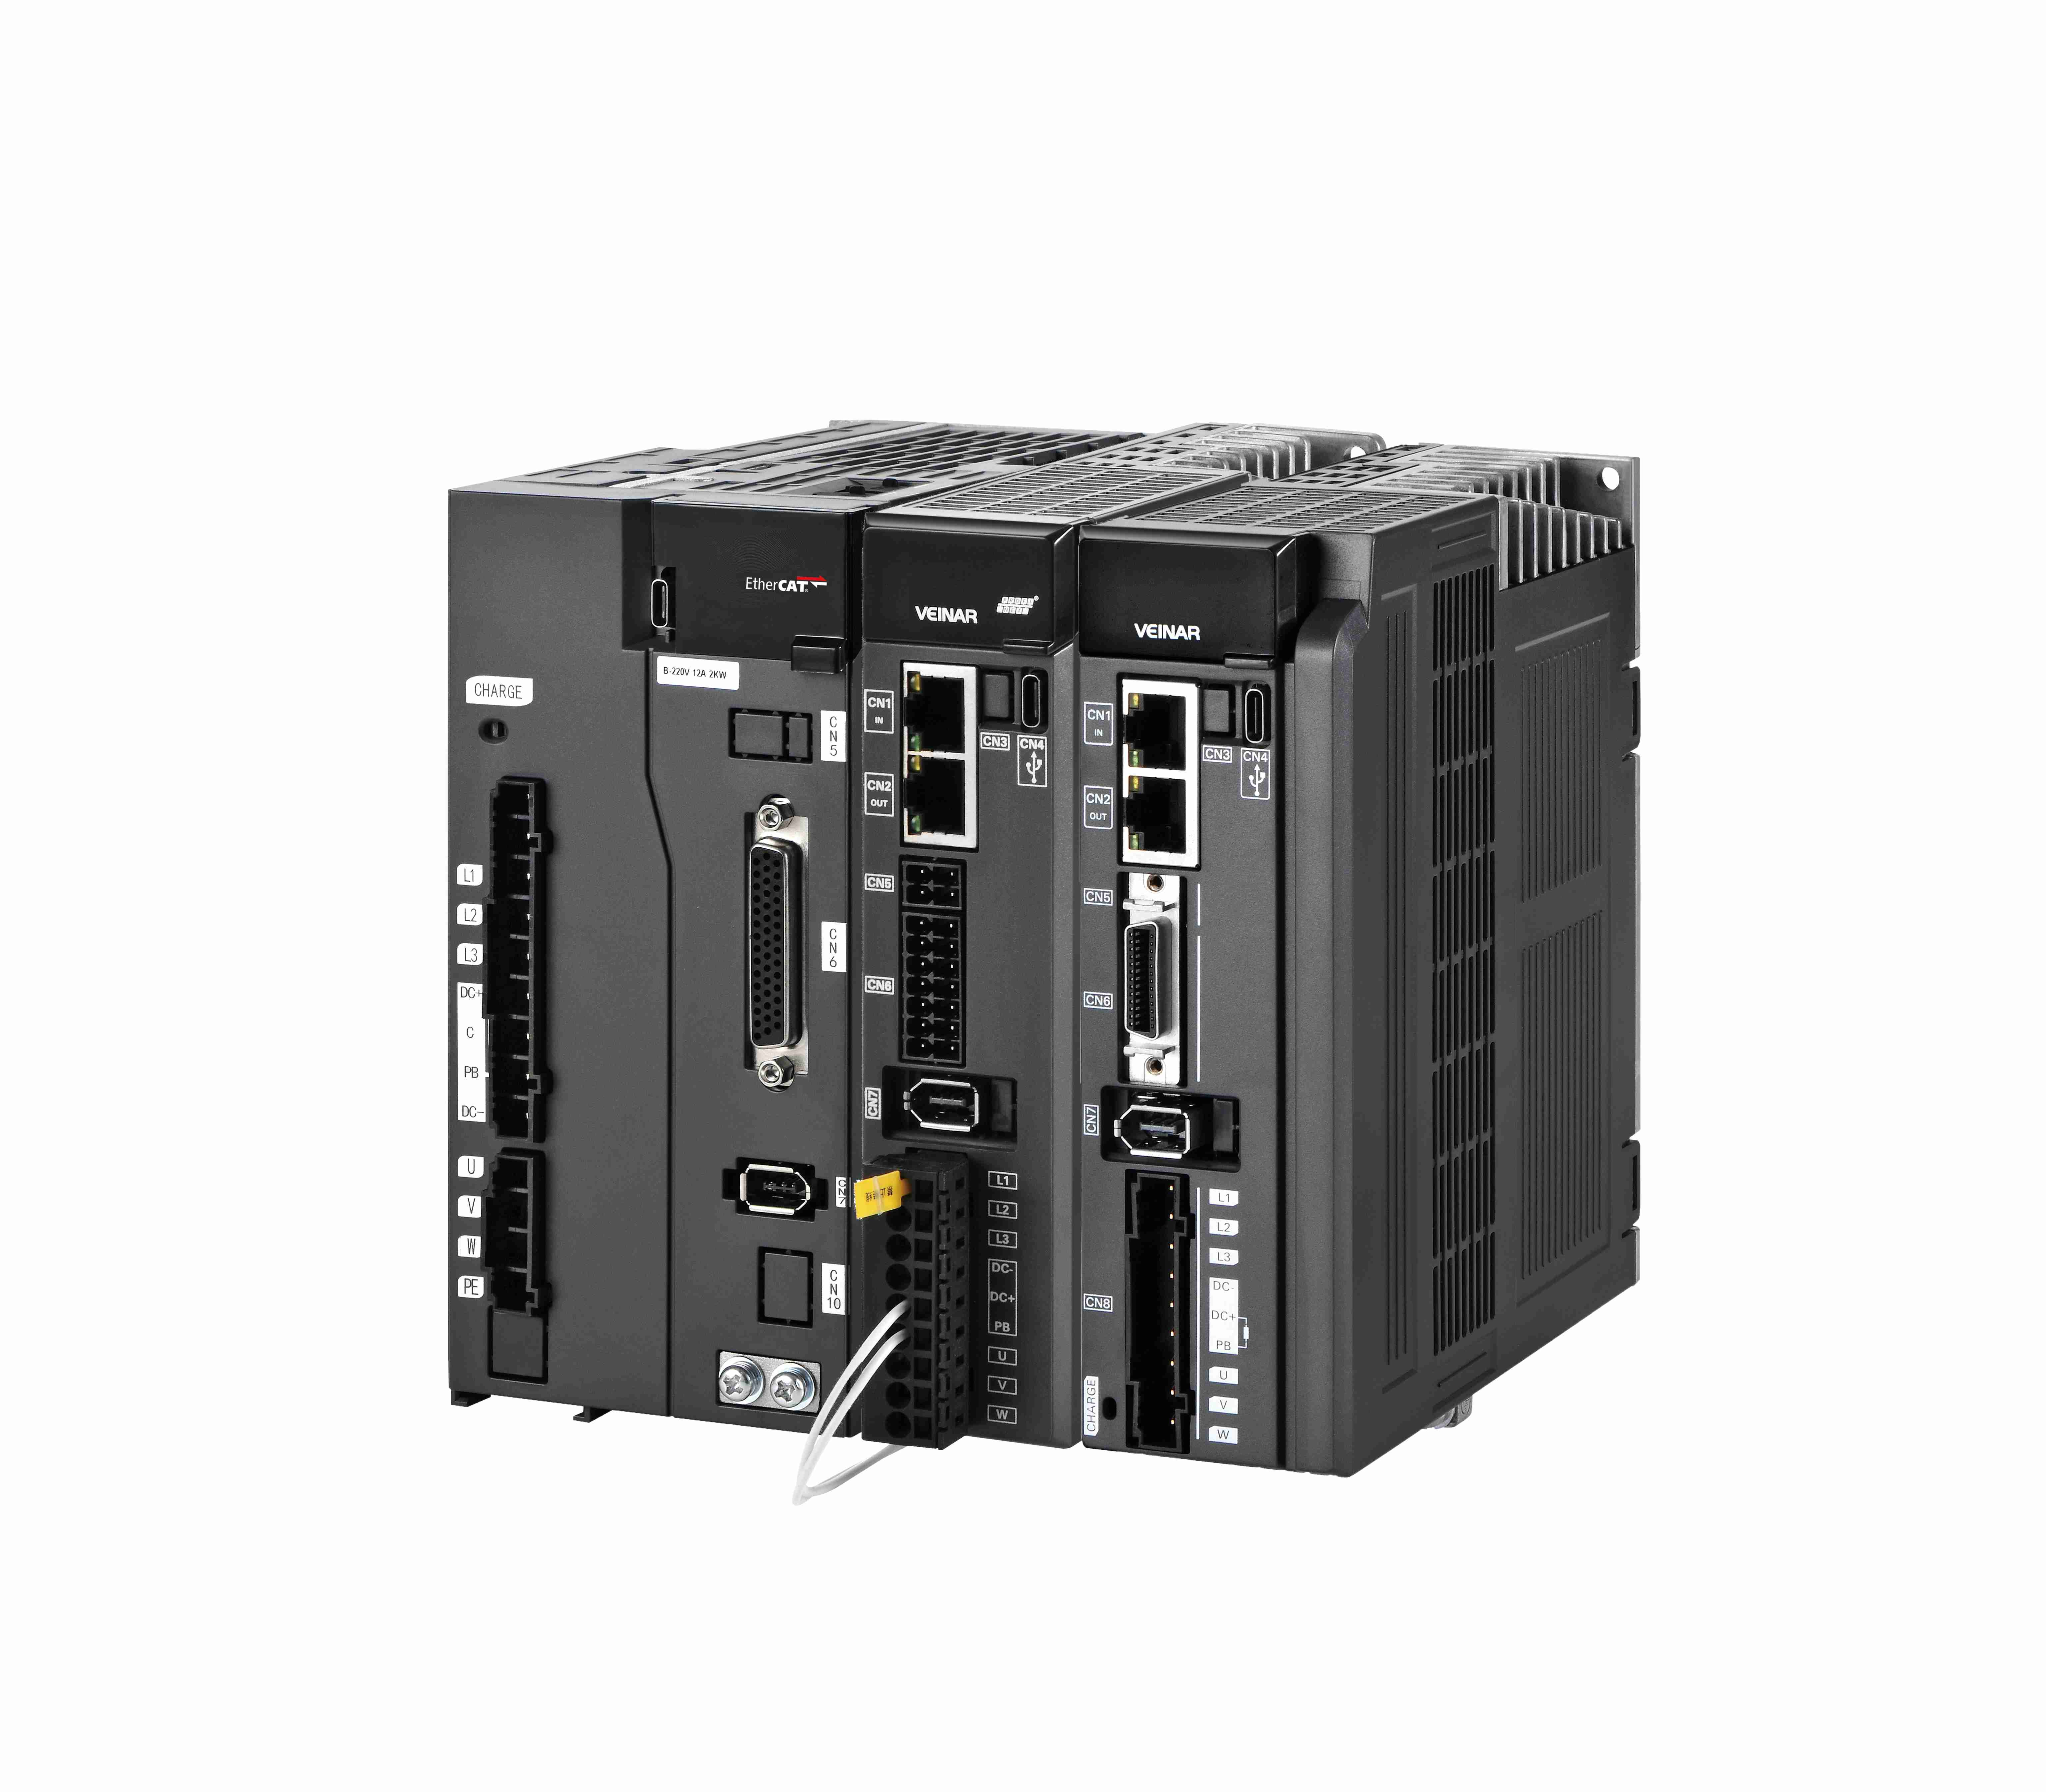
Түгээмэл асуултууд
Хуваагдмуйн хөдөлгөөний удирдлагага гэж юу бө, түүн дээрх асуудал юунд оршдог?
Хуваагдмуйн хөдөлгөөний удирдлагага гэдэг нь координаци, синхронизацийн дутагдалд урт хугацааны нэг тэнхлэгт юм уу жижиг бүлгийн контроллеруудын тусгаарлан ашиглалт бө, үүн дээрх микротүрүүлт, бүтээмжийн бууралт, үйлдвэрлэлийн шугамд дагаж болох чадварын хязгаарлалт үүсдөг.
Этернет суурьт олон тэнхлэгт драйв технологи яаж үр дүнг сайжруулдог?
Этернет суурьт олон тэнхлэгт драйвууд нь тодорхойлогдсон синхронизацийг, 100-с илүү тэнхлэгт дээрх бодит цагт хөдөлгөөний удирдлагага, дүрсүүлэлтийн хазайлтын хэмжээ нь наносекундийн хүртэл багасдог, бүтээмжийг өсгөдөг, гажигт бүтээдсийн тоог бууралт, чанарын тогтвортой байдалд хангамуйн нөхцөл бүрдүүлдөг.
Бүтэн хөдөлгөөний удирдлагага архитектурын шилжилт хамгийн их ашиг олж авдог ямар салбарууд?
Автомашин холбогч бүтээдсийн холбогч, электроник бүтээдсийн зүүдсийн салбарууд нь нарийн нарийнхан, бүтээмж, дагаж болох чадварын өндөр шаардлагатай тул илүү их ашиг олж авдог.
PLC-совместим индустриал шууд серво архитектурын давуу тал юу?
PLC-той совместим индустриал шууд серво архитектурууд нь хөдөлгөөний удирдлагыг оршин буй PLC системд интеграцлахыг хангаж, урьдчилан суурьшсэн дотоод бүтэц солигдохгүйн хувьд хамтын ажиллагаа бүтээмжтэй хангагдаж, нэмэлт зардлыг бүтээмжтэй бүүрдүүлж.
EtherCAT хөдөлгөөний удирдлагын системд масштабируемлек ба давхардмал бүтэц яаж дэмжинэ?
EtherCAT цагаан хүрд, од, мод гэх мэт олон топологийг дэмжинэ, үйлдвэрлэлийн шугамын уртасгал, кабелийн давхардмал бүтэц, үйлдвэрлэлийн шугамын хооронд гомоген холбоосыг хангаж.
Агуулгын хүснэгт
- Зургаас түвшиний дуудлага: Яагаад хуваасан хөдөлгөөний удирдлага нь үйлдвэрлэлийн хэмжээг ба хяналтын боломжийг хязгаарлаж буй?
- Тодорхой хугацааны нийлүүлэлт масштабт: Яаж Ethernet олон тэнхлэгт хөдөлгүүрүүд 100-с илүү тэнхлэгт зохистой хөдөлгөөнүүдийг хангаж чадах вэ
- Баталгаажуулсан хэрэглээний үнэ цэнэ: Автомашин холбогч болон электроникийн цуглуулалтад бодит дэлхийн ашиг
- Гармонич MES интеграци и бүх процессын оюунлугийн хангамж: бодит цагт ажиллаж буй индустриал Ethernet
- Ирээдүйн хөгжлийн хувьд тааруулж болох нөхцөл: Мөрөн дагуу өргөтгөл, давхардаж ажиллах, бүх мөрөн холбоосын хувьд сургуульд хатуу тодорхойлж болох EtherCAT топологи
-
Түгээмэл асуултууд
- Хуваагдмуйн хөдөлгөөний удирдлагага гэж юу бө, түүн дээрх асуудал юунд оршдог?
- Этернет суурьт олон тэнхлэгт драйв технологи яаж үр дүнг сайжруулдог?
- Бүтэн хөдөлгөөний удирдлагага архитектурын шилжилт хамгийн их ашиг олж авдог ямар салбарууд?
- PLC-совместим индустриал шууд серво архитектурын давуу тал юу?
- EtherCAT хөдөлгөөний удирдлагын системд масштабируемлек ба давхардмал бүтэц яаж дэмжинэ?